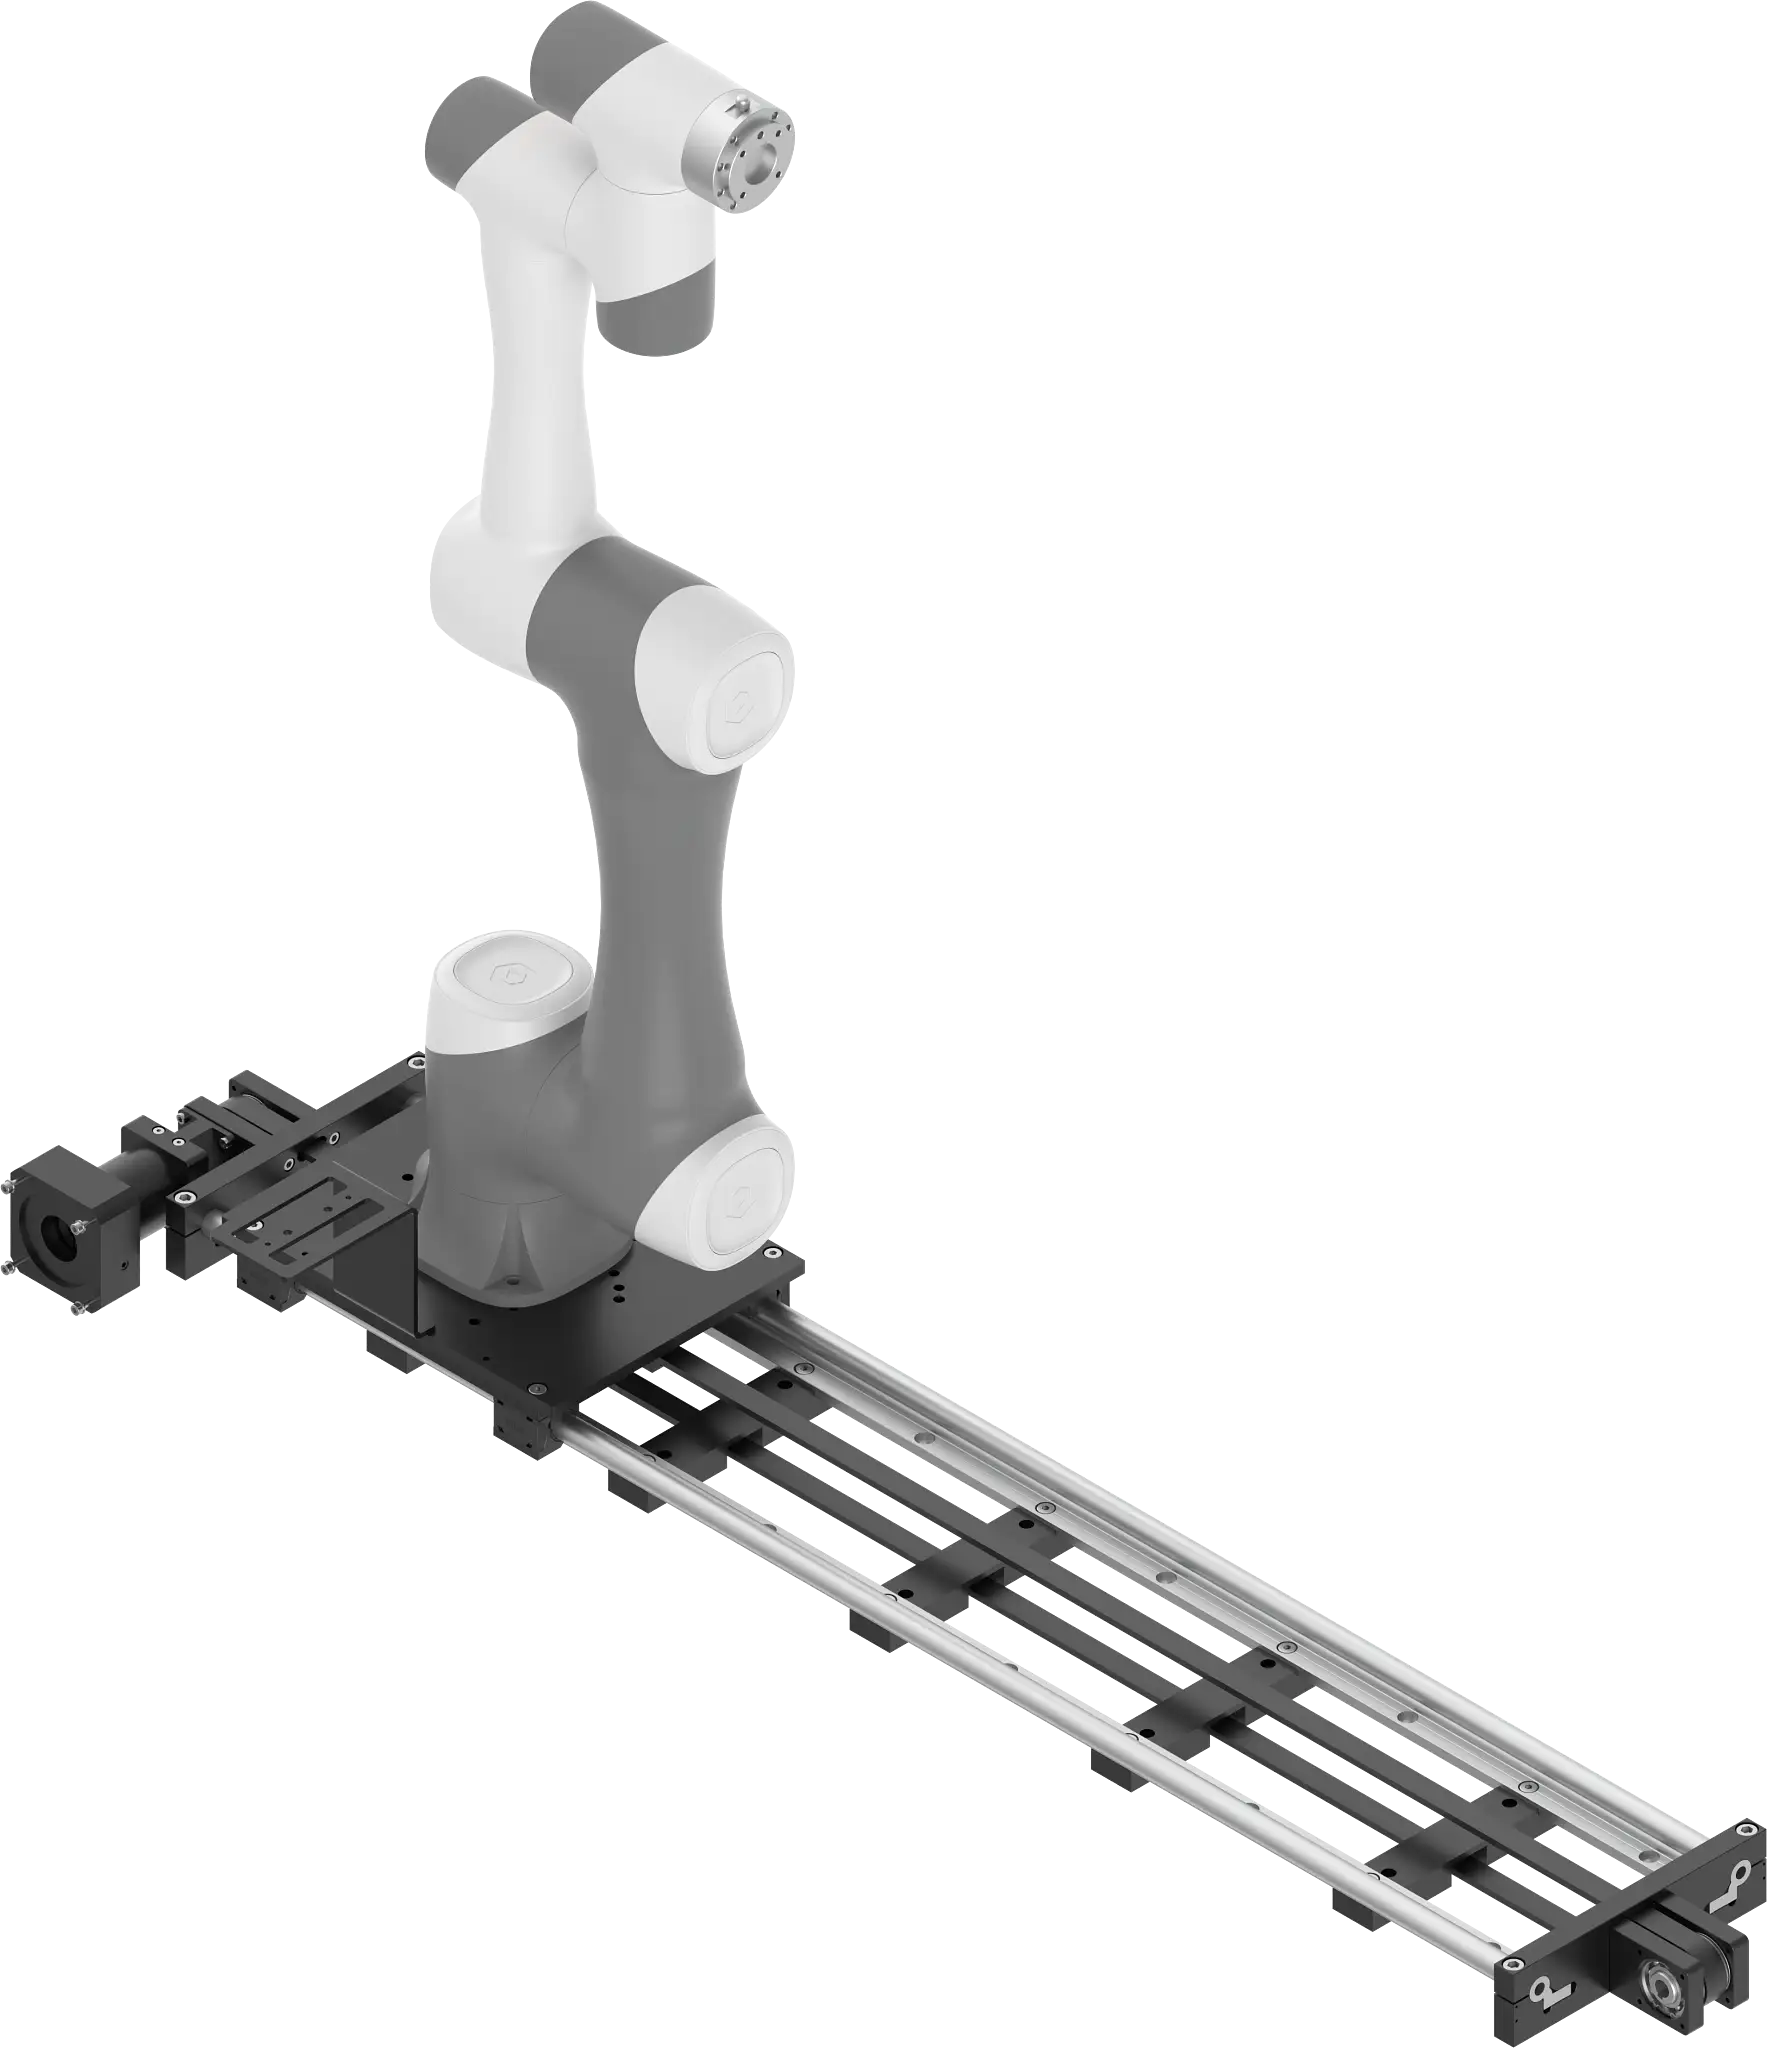
7. os za robote Dobot
Naša 7. os je individualna in vsestranska. Razširi
območje delovanja robotov Dobot za 6.000 mm (glede na tehnični tip)
in jih naredi veliko bolj prilagodljive. Os zobatega jermena drylin® ZLW-20200
je idealna kot široka linearna os z nizkim profilom
os. Za to os je na voljo komplet adapterjev za neposredno povezavo z Dobot CAP.
Os zobatega jermena ZLW-20200 se lahko dobavi kot rešitev, pripravljena za povezavo
z ustreznim kompletom adapterjev. Alternativno se lahko komplet adapterjev dobavi
posebej. Os je mogoče naročiti s kontrolnim sistemom ali brez. Za nadzor
os preko Dobot CAP, je potreben kontrolni sistem DLE-DOBT-EC-0001.
Naša 7. os je v veliki meri sestavljena iz naše tribološko optimizirane
plastike in pomaga bistveno zmanjšati stroške. To je združeno z dolgo življenjsko dobo in brez vzdrževanja.
-
Prilagodljiva uporaba robota namesto zaklepanja kinematike
-
Povezava preko linearnega vozička ZLW-20200 osi zobatega jermena
-
Standardne dolžine hoda do 3.000 mm; do 6.000 mm po povpraševanju
-
Adapter za sistem e-verige
-
ZLW-20200
os zobatega jermena je dobavljiva kot rešitev, pripravljena za namestitev
z ustreznim kompletom adapterjev.
-
Krmiljenje s programom (brez inverzne kinematike)
-
kinematika robota: Dobot CR3, CR5, CR10 in CR16 kot tudi igus®
robolink DC in DCi
Video o zagonu
Oglejte si video o zagonu tukaj
Primeri aplikacij
Tipične aplikacije naših sedmih osi so aplikacije za pobiranje in odlaganje,
aplikacije za varjenje in še veliko več.
Kontrolni sistem sedme osi za enostavno uvajanje v avtomatizacijo
Enota Dobot omogoča preprosto in intuitivno upravljanje in programiranje robota, kar omogoča enostaven začetek z avtomatizacijo. Neposredna integracija stikalne omarice z Dobot CAP
rezultira v enostavni in za priklop pripravljeni rešitvi. To omogoča premikanje 7. osi
v programski opremi Dobot CAP v zelo kratkem času.
Trenutno so možne rešitve z naslednjimi kinematikami robotov Dobot:
Dobot CR3, CR5, CR10 in CR16. Glavni kontrolni sistem ni
potreben.
Seveda lahko uporabite tudi svoj robotski kontrolni sistem.
Drugače je mogoče vsako os upravljati tudi posebej s kontrolnim
sistemom, npr. z našim igus® D1 dryve
kontrolni sistem motorja. S to arhitekturo kontrolnega sistema potrebujete kontrolni sistem motorja in
dodaten glavni kontrolni sistem na linearno os ali motor za nadzor
koordinacije gibanja.
Kontrolni sistemi motorjev niso del izdelka in jih je mogoče naročiti
pri nas kot opcijo. igus® trenutno ne ponuja glavnega kontrolnega sistema.
Dodatna oprema
Kontrolni sistem DLE-UR-0001
Če niste prepričani, ali je to pravi robot za vašo aplikacijo,
vas prosimo, da nas kontaktirate za predstavitev.